从零搭建外骨骼机器人:供应链与开源实现方案
2026-10-16 · 修订版(专家评审后补正:技术路线、选型方法论、系统完整性)
一句话导读: 外骨骼长期卡在"关节动力源"——减速比过大导致反向拖动阻力大,穿戴者主动发力时像在踩泥潭。破局路径有两条:供应链侧 ,以准直驱(QDD)关节为代表的一体化关节模组(Cubemars AKE 系列等)把轻薄、大扭矩、超低反驱压缩进手心;开源侧 ,OpenExo、GEX 等全开源外骨骼平台把机械、电气、软件、控制算法全部开放。两者结合,单关节物料成本可控制在 $1–2k 量级,个人与小型团队已具备从零搭建的可行路径。修订说明: 本版修正了关节技术路线分类(QDD 与高减速比集成关节是两条不同路线),新增"从步态需求反推选型"的方法论、绑缚与人机接口、安全设计、续航预算、效果验证、成本 BOM 与常见坑等章节。
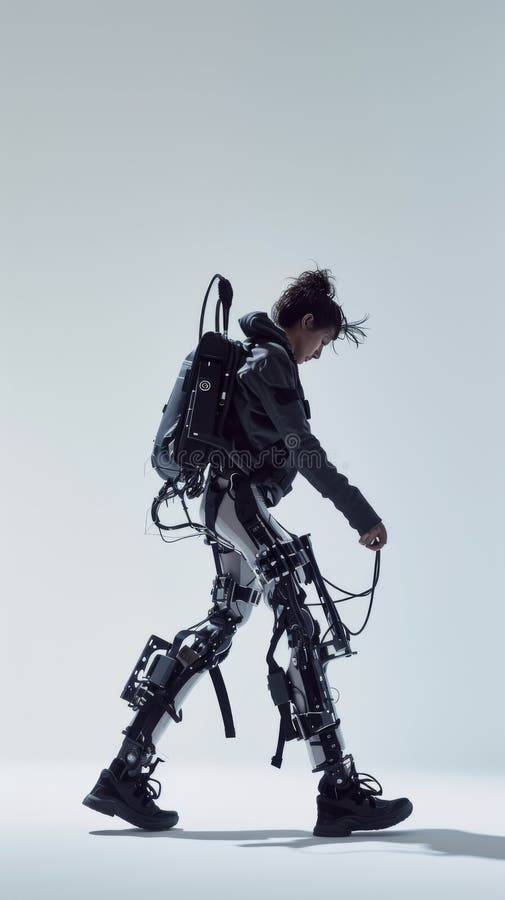
外骨骼机器人行走概念图(图源:Dreamstime 素材库,仅作概念示意)
01 引言:外骨骼的核心卡点与破局路径
外骨骼与智能可穿戴设备正在医疗康复、登山户外、特种负重、养老助行等领域全面开花,但长期制约其从"实验室走入大众生活"的核心卡点始终在关节动力源上:减速比过大带来的反向拖动阻力居高不下,穿戴者稍一主动发力就要与电机剧烈对抗;传统关节电机厚度过大、外壳死板,整机臃肿外凸、自重惊人;一体化模组看似省事,却把安装结构锁死,限制了整机设计空间。
供应链侧:准直驱(QDD)关节模组。 小减速比 + 减速器内嵌,把轻薄与大扭矩压缩进手心,同时保持极低反向驱动力矩,让人机交互"如影随形"。开源侧:全开源外骨骼平台。 机械设计、电气部件、软件架构、控制算法全开放,显著降低入场门槛与开发周期。
本文按"技术路线 → 选型方法论 → 供应链 → 主控 → 系统设计 → 搭建 → 成本与坑"的顺序,给出从零搭建外骨骼机器人的完整技术路线。
02 关节技术路线全景:QDD / SEA / 高减速比 / 软体
选型之前,先看清关节驱动器的全部技术路线。常见误区是把所有"机器人关节电机"当成一回事——实际上它们在外骨骼上的适用性差异极大。根据下肢柔性外骨骼高扭矩密度关节的综述研究,主要路线对比如下:
路线 扭矩密度 反驱性 动态带宽 机械复杂度 典型代表 谐波 / 高减速比(行星) 中 差 低 高 Cyberdyne HAL 类、Cubemars AK80-64(64:1) 串联弹性驱动器(SEA) 低 好 中 高 MIT / 密歇根 SEA 外骨骼 准直驱(QDD) 高 中(优于高减速比) 高 中 MIT 轻量髋外骨骼、M-BLUE、Cubemars AKE 系列 软体外骨骼(缆绳 / 气动) —(柔性织物) 极好(无刚性传动) — 中 哈佛 Biodesign Lab Soft Exosuit
各路线的工程取舍:
高减速比路线 :峰值扭矩大、电机侧电流小、驱动器成本低,但物理反驱差、背隙大,柔顺只能靠力矩传感器 + 主动阻抗控制"软件补偿"——断电时仍拖不动。SEA 路线 :在电机与关节之间串入弹性元件,实现力控柔顺与能量存储;研究显示 SEA 在行走的负功相储能、正功相释放,峰值功率与能耗可比直驱方案降低最多约 29%。代价是控制带宽、系统质量与尺寸的牺牲。QDD 路线 :低减速比(常见 6:1–10:1,偶至 20:1)刚性传动,天然高反驱、高带宽、背隙小;代价是电机侧需要大电流、驱动器与散热要求高。软体外骨骼 :以织物/缆绳/气动肌肉传递动力,远端质量极低、贴合舒适,适合轻量助行;输出力与刚性受限,适合"助力"而非"承重"。
准直驱(QDD)关节原理示意
高扭矩密度无刷电机
盘式 / 大直径 / 低 KV
(AKE40-6:140 g)
低减速比行星减速
6:1 ~ 10:1 单级
减速器内嵌 → 轴向极薄
关节输出
高带宽 · 高反驱
反驱 0.05 N·m 级(标称)
扭矩放大 ~8x
传动损耗极低
准直驱原理示意(非精确机械结构)
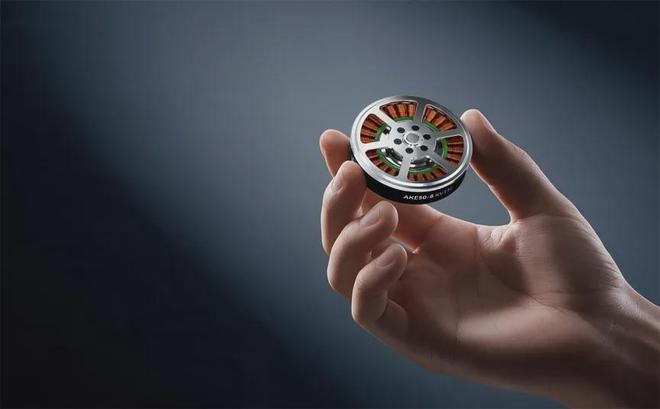
Cubemars AKE 准直驱电机:轴向厚度极薄,手指即可捏起(图源:机器人大讲堂)
03 选型方法论:从步态需求反推关节方案
关节选型的正确顺序不是"按关节位置选型号",而是从人体运动需求出发反推 :先明确关节的角速度与峰值力矩需求,再折算到电机轴校验扭矩-转速包络,最后评估持续热工况。以下是基于公开步态研究的参考需求:
关节 典型角速度需求 峰值力矩参考 说明 / 来源 膝关节 摆动相伸展峰值约 350°/s 行走时膝最大力矩约 1 N·m/kg(儿童实测);成人需按体重折算 外骨骼只需提供其中一部分助力(通常 20–40%),非全额承重 髋关节 可达约 300°/s 单腿外骨骼案例:150 N·m / 100:1 减速比(全承重方案) 助力型外骨骼需求远低于此 踝关节 假肢需求约 360°/s 假肢峰值约 130 N·m(全支撑) 助力型仅需部分力矩
三步法:需求 → 电机轴 → 校验
定关节需求 :确定目标用户体重与助力比例。例如 70 kg 用户、膝关节行走峰值约 60–70 N·m(1 N·m/kg 量级),若助力 30–40%,目标峰值输出约 20–25 N·m。折算到电机轴 :选定减速比 N,则电机侧峰值扭矩需求 = 关节峰值 / N,电机转速需求 = 关节角速度 × N。
示例:70 kg 用户膝关节,目标助力 25 N·m、摆动相 350°/s(≈6.1 rad/s) 3.1 N·m ,电机转速 ≥ 350×8 = 2800°/s ≈ 467 RPM —— 需大扭矩盘式电机 + 大电流驱动器0.39 N·m ,转速 ≥ 350×64 ≈ 3733 RPM —— 电机小、电流小,但关节反驱差、需力矩传感 + 阻抗控制补偿
校验包络与热工况 :核对所选电机的 T-N 曲线是否覆盖工作点;步态是周期性负载(周期约 1 s),需按占空比评估持续 RMS 功率与驱动器散热——"峰值能出"不等于"持续能扛"。
需求 → 方案映射
关节 助力需求特点 QDD 方案(物理柔顺) 高减速比方案(成本/扭矩优先) 踝 / 肘 轻负载、高步频 AKE40-6 / AKE50-8 级 AK45 级小型关节 膝 大扭矩、爆发助力 AKE60-8 / AKE80-8 级 AK80-9 级(需力矩控制) 髋 核心助力、高带宽 AKE80-8 / AKE90-8 级 AK80-64 级(注意反驱受限)
04 供应链选型:Cubemars 产品矩阵与参数
Cubemars(酷德智能)是目前外骨骼/机器人关节模组供应链的代表厂商,产品线需按技术路线分开看:
AKE 准直驱系列(QDD 路线) :专为外骨骼与可穿戴设备打造,"无壳、无集成驱动板"——省去通用外壳和关节自带驱动板,把电控集中到腰部/背部核心控制区,走线紧凑、配重均衡。2026 年 10 月中国工博会全球首发 AKE40-6 与 AKE50-8 两款超紧凑新品。AK 系列一体化关节(多为高减速比路线) :集成无刷电机、行星减速器、编码器与 FOC 驱动器,通过 CAN 通信,适合快速原型与整机集成。注意其减速比从 6:1 到 64:1 不等——64:1 型号(如 AK80-64)不属于准直驱 ,反驱性受限。QDD Pro / Lite 系列模块 :准直驱关节模块形态,可配合客户自有驱动器使用。
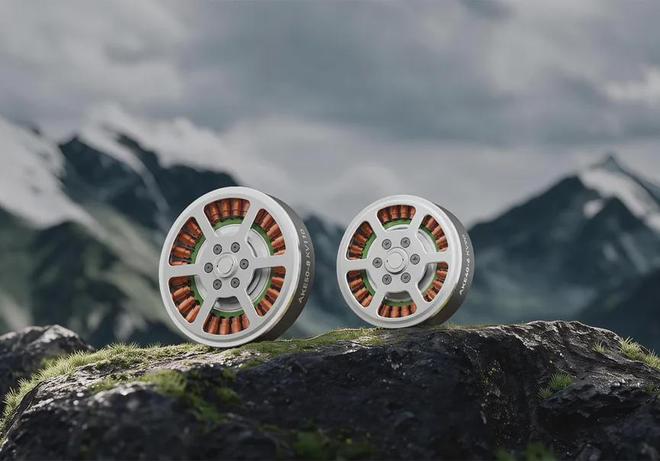
AKE 系列盘式电机(图源:机器人大讲堂)
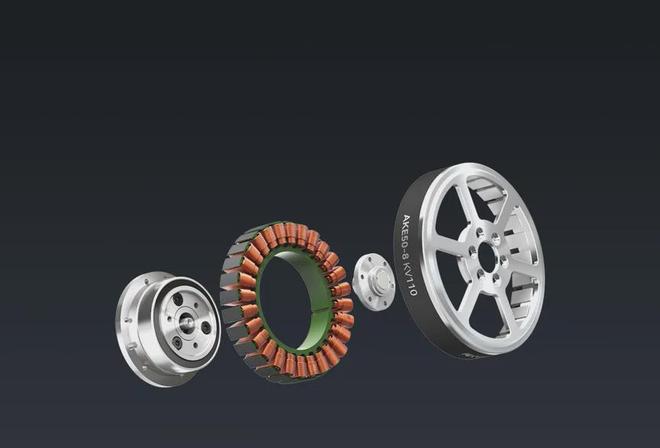
AKE 电机拆分:端盖 / 定子线圈 / 转子轮毂(图源:机器人大讲堂)
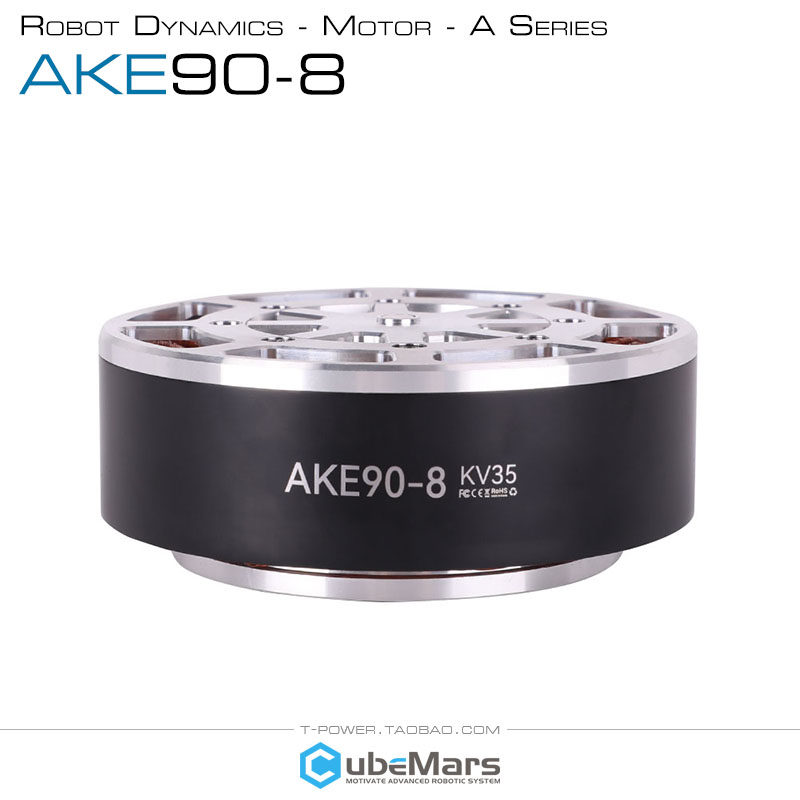
Cubemars AKE90-8 准直驱关节模组(图源:CubeMars 产品宣传图)
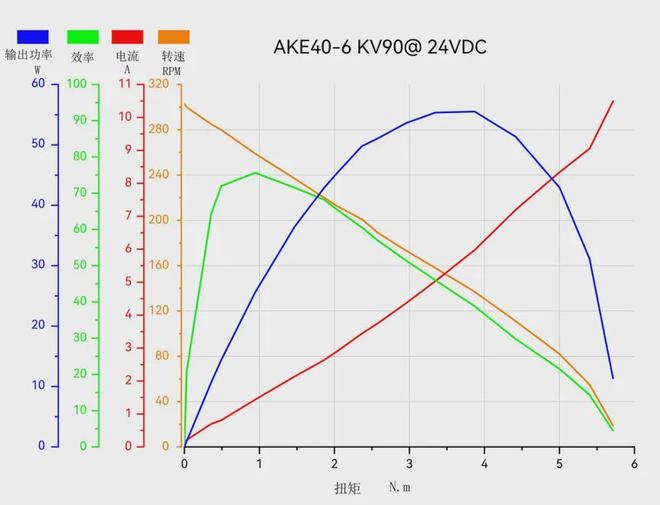
AKE40-6 KV90 @24VDC 输出功率 / 效率 / 电流 / 转速曲线(图源:机器人大讲堂)
型号 技术路线 减速比 额定 / 峰值扭矩 重量 关键特点 Cubemars AKE40-6 准直驱 6:1 1.8 / 5.5 N·m 140 g 外径约 51 mm、厚 24.5 mm、24 V;标称反驱阻力 0.05 N·m(厂商标称,需实测) Cubemars AKE50-8 准直驱 8:1 参数待官方公布 — 工博会首发新品,轻户外助行 / 康复定位 Cubemars AKE60-8 / AKE80-8 / AKE90-8 准直驱 8:1 AKE90-8 KV35 额定 55 N·m — 重负载外骨骼、四足、工业搬运;背隙 9 arcmin、扭矩密度 121 N·m/kg Cubemars AK80-64 KV80 高减速比集成 64:1 48 / 120 N·m — 集成 FOC 驱动 + 14 位磁编码器;反驱受限,适合原型 / 高减速比需求
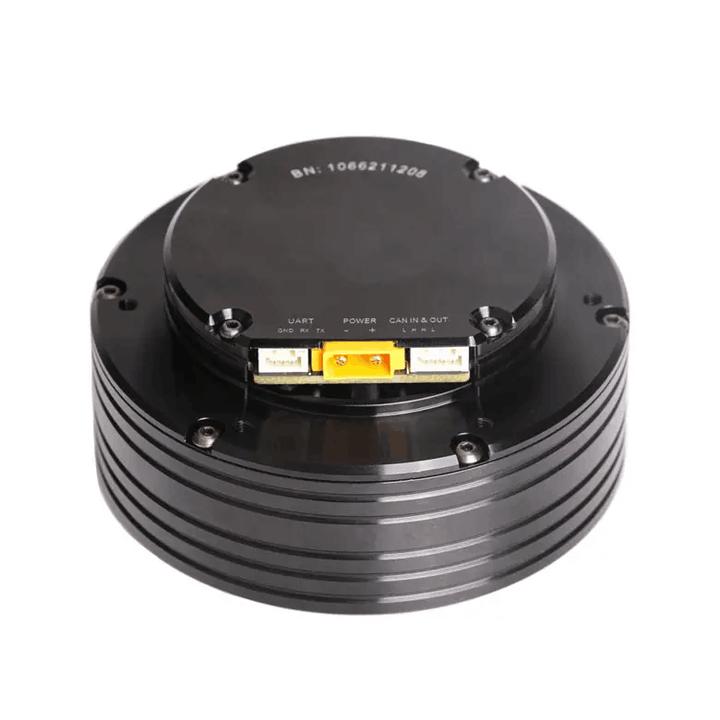
AK 系列一体化关节:自带驱动与编码器,提供 UART / POWER / CAN IN-OUT 接口(图源:Cubemars AK60-6 产品图)
05 主控架构:STM32 与 Arduino 双路线
5.1 整个外骨骼的硬件框架
主控通过 CAN 总线统管多个关节模组,通过 I2C/SPI/Analog 读取 IMU 与各类传感器,电池经电源管理给全系统供电,PC/手机经 BLE 做调试与交互。
外骨骼系统硬件框架图
电源层
24 V LiPo 电池组
如 7.4~24 V / 1800 mAh
电源管理(保护/升降压/稳压)
BMS · DCDC · 多路输出
主控层(500 Hz 控制模块)
主控 MCU:STM32 / Arduino
FOC 电流环 / 步态状态机 / 助力算法
执行层:关节模组 ×N(CAN 总线)
关节模组 1
驱动+电机+编码器
关节模组 2(膝/髋)
AK / AKE 准直驱
关节模组 N
CAN 菊花链
传感层
IMU 姿态(I2C/SPI)
MPU6050 等六轴
压力 / 扭矩(Analog)
足底 / 绑缚 / 关节
急停 / 限位
GPIO
PC / 手机
BLE 60 Hz · GUI/API
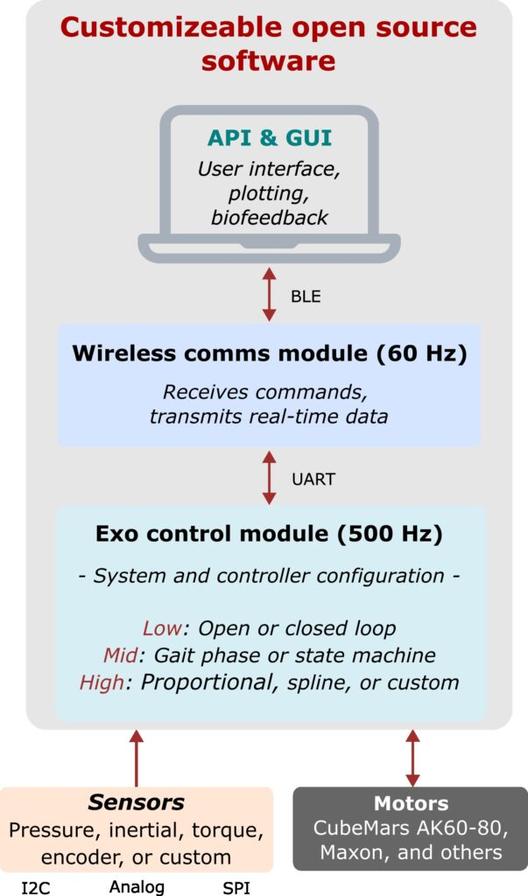
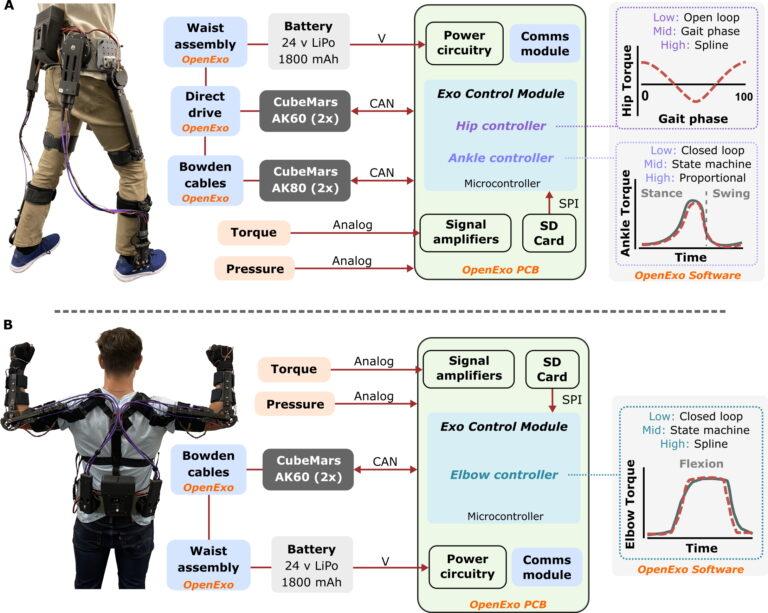
OpenExo 开源平台系统架构:API/GUI → BLE(60Hz) → 外骨骼控制模块(500Hz) → 传感器与电机(图源:OpenExo 官网,Science Robotics 论文图)
5.2 主控路线总览
路线 主控 驱动方式 适合人群 特点 A:Arduino + SimpleFOC Arduino UNO 起步,性能要求高时换 Nucleo-64 / ESP32 / DUE / Teensy SimpleFOC 库 + 电机驱动板(Shield / Mini 等) 入门 / 教学 / 快速验证 生态成熟、社区大;电流环建议 10 kHz+,需用高性能单片机 B:STM32 + 开源 FOC / 专用驱动 STM32(F103 / G474 / H7 等) 自研 FOC 或开源关节控制器(如 Amulet) 有一定嵌入式基础 实时性强、可裁剪;可上 RT-Thread 多电机 CAN 控制 C:一体关节 + 上层主控 STM32 等做上层控制 AK 系列等自带集成驱动器(FOC + 编码器),CAN 总线通信 快速原型 / 产品化 省去底层驱动开发,专注上层算法;集成度高、走线少
5.3 路线 A:Arduino + SimpleFOC(入门最快)
SimpleFOC 是目前最流行的 Arduino 生态无刷电机 FOC 控制库,覆盖力矩环、速度环、位置环。官方文档明确提示:电流环控制频率通常需要 10 kHz 以上,因此强烈建议使用 STM32 Nucleo、ESP32、Arduino DUE、Teensy 等高性能单片机,而非入门级 UNO。
5.4 路线 B:STM32 + 开源 FOC / 专用驱动
Amulet 运动控制器 :主控 STM32G474,输入 12–44 V,峰值电流 100 A / 峰值功率 1500 W,持续电流 30 A,开关频率 15–60 kHz,支持双编码器——适合关节级驱动。RT-Thread + CAN 多电机系统 :哈工大上肢康复外骨骼案例采用实时多线程操作系统 + CAN 电机驱动系统 + 单片机 PWM 信号生成。MPS 2026 机器人模块大赛髋关节外骨骼方案:主控 STM32L496ZG 负责关节状态机、步态识别与低功耗电源管理,搭配 14 位绝对角度编码器(MA730GQ)做闭环检测。
5.5 路线 C:一体关节 + 上层主控(快速原型)
选 AK 系列一体化关节时,底层 FOC 与编码器由关节自带驱动器完成,主控只需通过 CAN 总线发指令、读状态,是从零搭建时最快跑通"关节转起来"的路径。
5.6 传感与供电组件实物
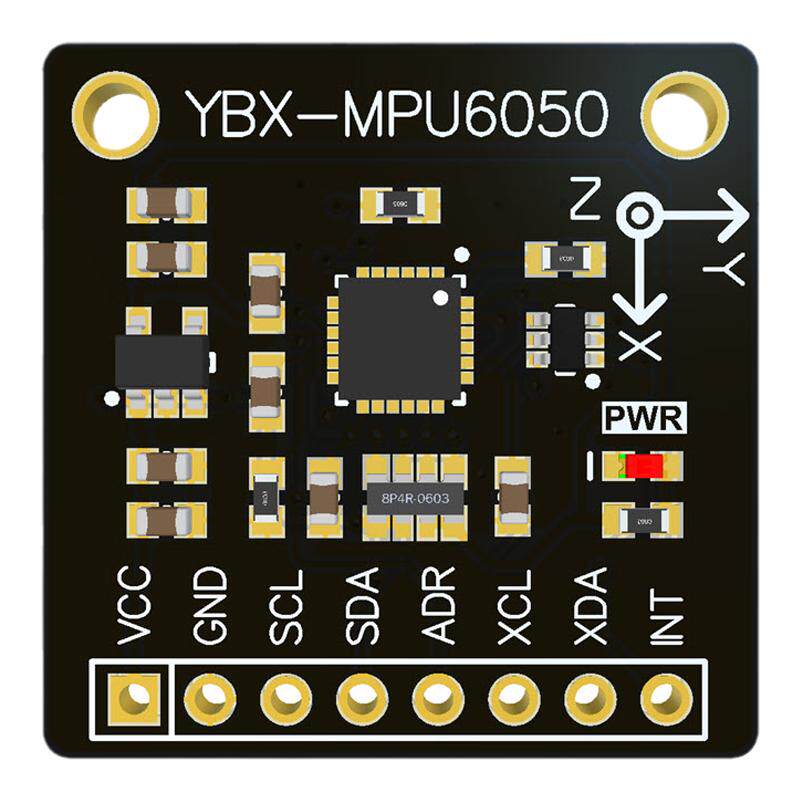
六轴 IMU 模块(MPU6050 类):I2C 接口,用于步态相位与姿态估计(图源:产品图)
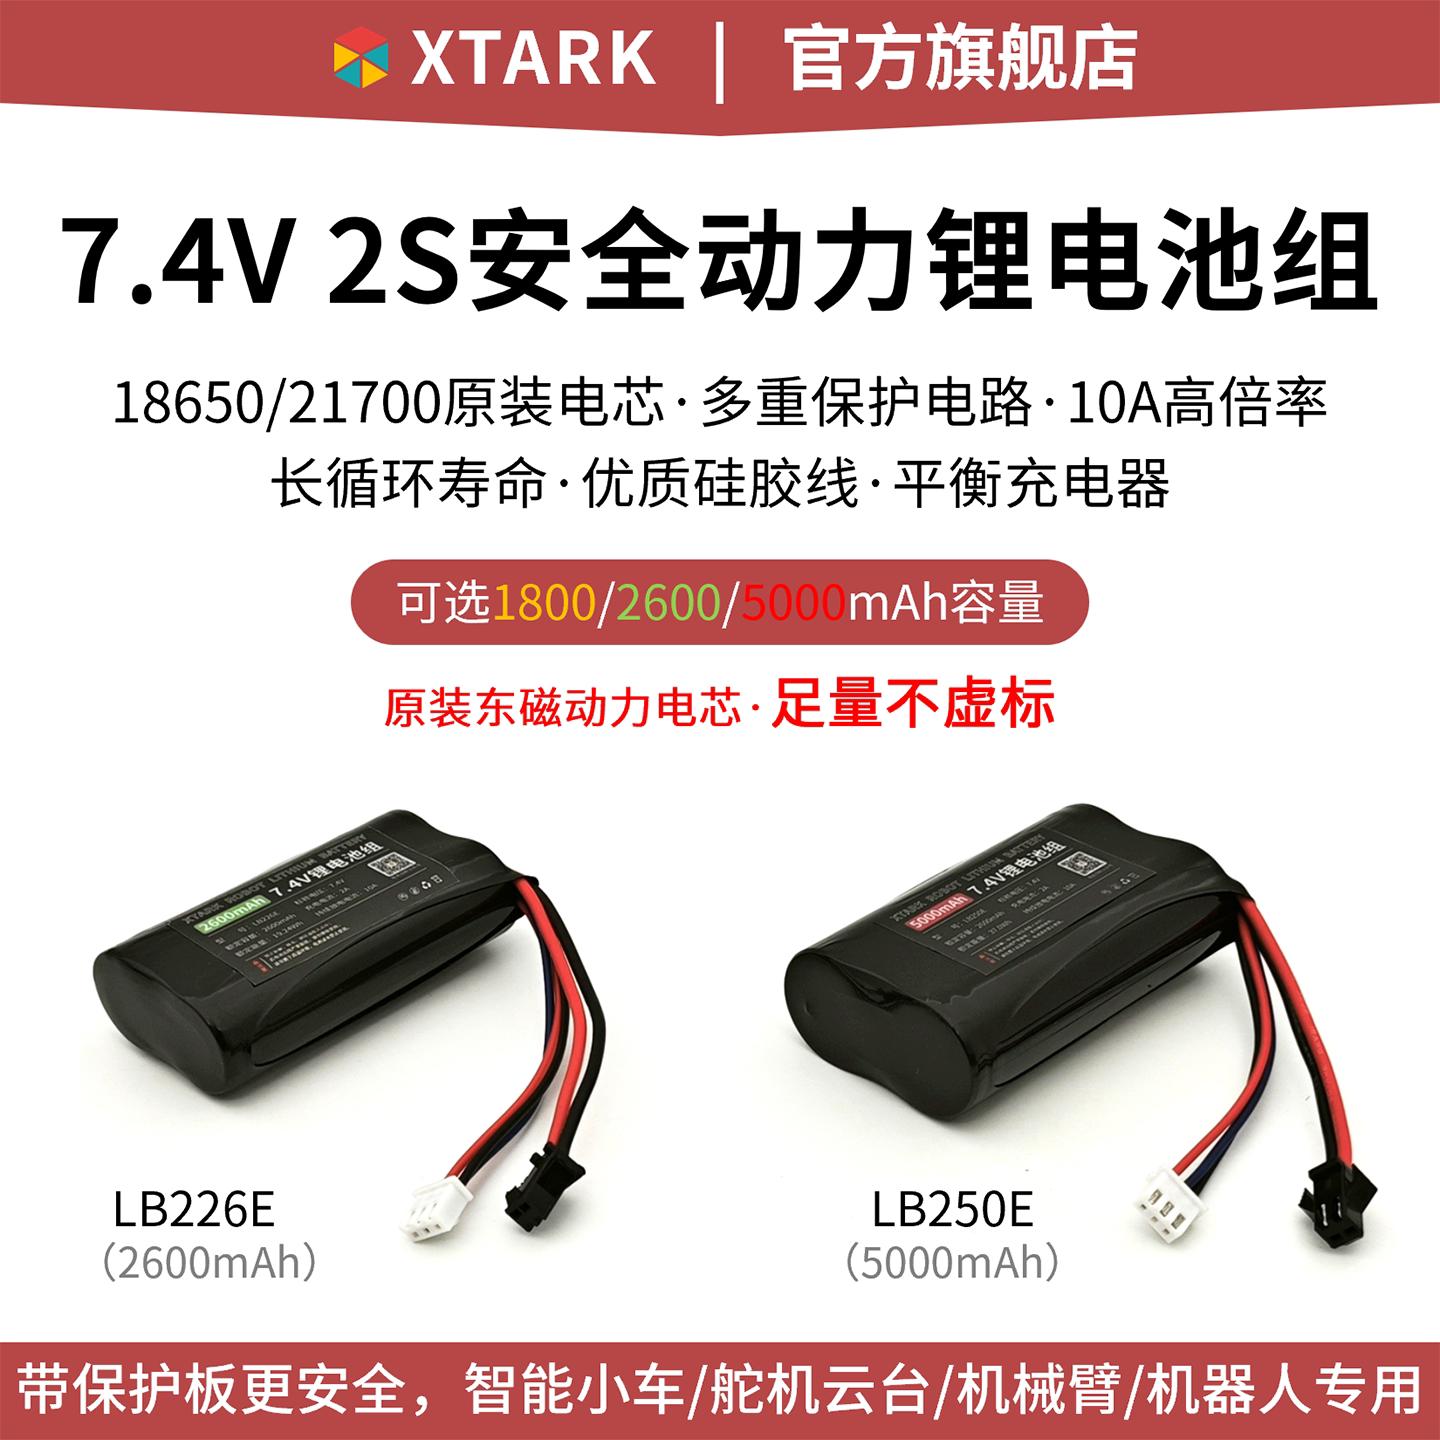
带保护板的锂电池组(2S/7.4V 18650,可选 1800/2600/5000 mAh):外骨骼供电基础(图源:产品图)
06 绑缚与人机接口:外骨骼的"第二层皮肤"
外骨骼的工程难点一半在关节,另一半在绑缚与人机接口 ——外骨骼本质是紧贴人体的"第二层骨骼",绑缚系统直接决定助力能否有效传递、穿戴是否舒适。这一环节被低估是产品失败的最常见原因:
力传递效率 :绑缚过松,电机出力被"衣服"吸收,助力感知弱;过紧则压迫软组织、影响血液循环。需要在传递力矩与佩戴压力之间找平衡。穿戴舒适 :长时间穿戴的磨腿、滑动、压力点问题是用户反馈的核心痛点。参考方向:自适应充气绑缚(随腿型调节松紧)、磁吸快穿结构、医用级衬垫。快速穿脱 :消费级外骨骼的穿戴时间是关键体验指标(主流方案以"十几秒穿戴"为卖点)。人机对齐 :关节旋转轴与人体关节轴不重合会导致束缚感与能量损失,需在结构上做多自由度补偿。
07 安全设计:作用于人体的第一优先级
外骨骼直接承载人体,安全设计优先级高于一切功能。最低要求清单:
机械限位 :关节行程硬限位,防止超出人体生理活动范围。物理急停 :可一键切断电机电源的急停按钮,独立于主控逻辑。扭矩上限与软限位 :控制器内限制最大输出力矩与位置,防止失控。故障安全 :传感器/通信故障时自动进入安全模式(断电回零、电机进入低阻力拖转状态——QDD 路线在这一点上有天然优势)。异常检测 :跌倒、过流、过温检测与报警。
08 续航与能量预算
外骨骼是随身设备,续航直接决定可用性。估算方法:
估算平均输出功率 :根据助力策略,估计单关节在一个步态周期内的平均输出机械功率(示例:某膝/踝能量回收研究测得完整步态周期平均机械功率约 4.4 W,助力型外骨骼通常需要更高)。折算电功率 :计入电机效率(约 70–85%)与驱动器效率(约 90%),再乘关节数。示例:2 个关节各输出 15 W 平均机械功率 → 电池侧约 2 × 15 / (0.8 × 0.9) ≈ 42 W。定容量 :目标续航 2 h → 需 84 Wh;24 V 系统约需 3.5 Ah。对照锂电池组(如 1800 / 2600 / 5000 mAh)选型,注意保留 20% 裕量并考虑电压跌落。
09 效果验证:如何证明"有用"
外骨骼"有没有用"不能靠感觉,行业标准验证方法:
代谢消耗测量(金标准) :通过 VO2 摄氧量测量,比较穿戴助力与不助力的代谢率下降百分比——外骨骼研究的核心指标。肌电(EMG)活性 :监测关键肌肉的激活水平下降,反映助力分担。运动学/动力学对比 :关节角度、力矩曲线与无穿戴基线对比。主观评分 :舒适度、助力感知、疲劳程度量表。
即使做个人 DIY 项目,也建议至少用"同一段路、同一配速"对比穿戴与否的心率/主观疲劳,作为基本的有效性检查。
10 从零搭建:四个阶段路线图
阶段 0:目标定义与预算
明确关节范围(踝/膝/髋/肘)与助力目标(康复、助行、负重、运动增强)。
预算参考:OpenExo 公开数据为每个主动关节的物料成本约 $1–2k(视电机与传动选型)。
按第 3 章方法完成关节选型,确定供应链清单。
阶段 1:单关节闭环原型
关节模组(AKE 准直驱或 AK 一体关节)+ 驱动器 + 主控,先跑通力矩/位置闭环。
用 SimpleFOC(Arduino 路线)或 STM32 自研 FOC(进阶路线)实现电流环 → 速度环 → 位置环。
验证反驱性:断电推动应顺滑无阻(QDD 标称 0.05 N·m 量级,实测为准);通电后柔顺控制应"人动即动"。
阶段 2:单肢原型
结构件:碳纤维 / 3D 打印支架 + 绑缚系统(参照第 6 章),把关节、绑缚、电池整合到单肢。
传感器融合:IMU + 关节编码器 + 足底/绑缚压力传感器,建立关节角度与步态相位估计。
供电与走线:锂电池供电、电控集中放置(参照 AKE"去驱动板、集中控制"思路优化配重),注意关节活动区线材保护。
阶段 3:整机集成与安全
落地第 7 章安全清单:机械限位、物理急停、故障安全、扭矩上限。
建立 CAN/串口总线拓扑,主控统一调度多关节;预留 BLE 通信与 PC 调试接口。
阶段 4:控制算法迭代与验证
按 OpenExo 三层控制框架推进:Low(扭矩闭环)→ Mid(步态相位 / 状态机)→ High(助力曲线 / 自适应策略)。
先做重力补偿与被动柔顺,再做按相位输出助力的基础策略,最后迭代自适应档位。
用第 9 章方法做有效性验证;用 BLE 回传数据 + Python 工具做离线分析与参数标定。
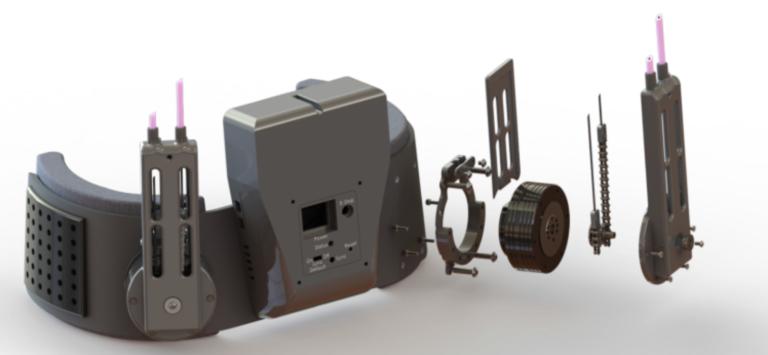
OpenExo 模块化组件爆炸视图:控制盒 / 支架 / 传动组件(图源:OpenExo 官网)
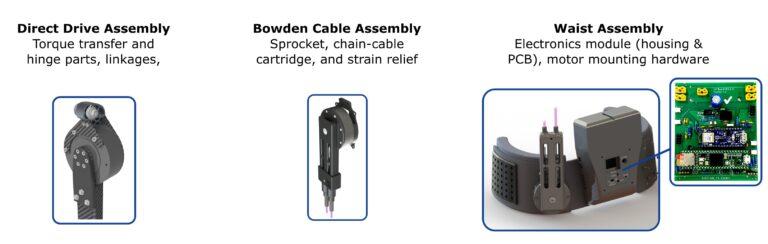
OpenExo 组件:直驱组件 / 鲍登线缆组件 / 腰部电子模块(图源:OpenExo 官网)
OpenExo 完整硬件连接框图:下肢(髋直驱 AK60×2 + 踝鲍登 AK80×2)与上肢(肘鲍登 AK60×2)配置,含 24 V 电池、信号放大、SPI 存储与 CAN 拓扑(图源:OpenExo 官网 / Science Robotics 论文)
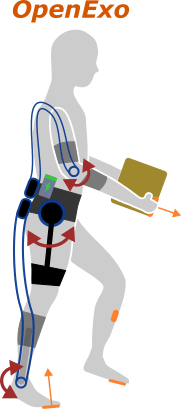
OpenExo 外骨骼辅助行走示意(图源:OpenExo 官网)
11 成本与 BOM 参考
价格口径说明:关节模组价格为 2026 年 10 月官网 / 授权渠道零售价(批量有阶梯价),其余为公开市场量级估算,均以实际询价为准。参考基准:OpenExo 公开报告为每主动关节物料约 $1–2k。
11.1 三档整机方案预算
方案档位 配置 适用阶段 整机物料量级 入门原型 Arduino / STM32 + SimpleFOC,AK60-6 一体关节 ×2(单腿膝 / 髋),3D 打印结构 教学 / 快速验证 / 单关节闭环 约 $1.2–1.8k 进阶开发 STM32 + 自研 FOC,AKE 准直驱 ×4(双腿),自研驱动板 + 碳纤维结构 助行 / 康复原型迭代 约 $2.8–5k 产品化样机 AKE90-8 / AKE80-8 大扭矩准直驱 + 整机电控自研,CNC / 碳纤维量产结构 产品验证 / 展会样机 / 小批量 约 $5.7–10k
11.2 部件级 BOM 明细(单价量级)
模块 部件 / 型号参考 数量 单价量级(USD) 备注 关节模组 AK60-6 V3.0(一体关节) ×2–4 299–319 官网零售价 AK80-64 KV80(高减速比) ×2–4 890–990(10 个起约 891,50 个起约 841) DigiKey / 官网阶梯价 AKE40-6 / AKE50-8 / AKE90-8(准直驱新品) ×2–4 待官方定价 工博会首发,询价供货周期 驱动器 SimpleFOC Shield(入门) ×1–2 30–60 Arduino 生态即插即用 STM32 + 自研 / 开源驱动板 ×4 50–150 / 板 含功率级与电流采样 传感 磁编码器(AS5047 / MA730 类,14 位) ×4 10–30 关节闭环必配 六轴 IMU + 足底 / 绑缚压力传感器 ×2–4 5–15 + 20–80 步态相位与姿态估计 结构件与绑缚 3D 打印结构(原型期) — 30–100 快速迭代改版 碳纤维 / CNC + 绑缚系统(定型期) — 150–400 含衬垫与快穿结构 电池与电源 锂电 + BMS + DCDC ×1 40–100 按第 8 章能量预算选容量 线束与杂项 CAN 线 / 急停 / 连接器 / 五金 — 20–50 常被低估,预留预算
三档外骨骼方案整机成本构成(量级估算)
三档方案整机物料成本构成(USD,量级估算)
入门原型 ≈ $1.5k
进阶开发 ≈ $3.8k
产品化 ≈ $6.8k
图例(条长按成本比例):
关节模组
电控 / 驱动
传感
结构 / 绑缚
电池 / 杂项
注:各档位取中值估算,未含打样报废、测试设备与人工;条长非精确比例。
11.3 省钱路径与隐性成本
批量阶梯价 :DigiKey 渠道 AK80-64 单个 $989.9,10 个约 $890.9、50 个约 $841.4——小批量合购立省 10–15%。多渠道比价 :官网 / DigiKey / 阿里巴巴商家价差可达 10–30%,同型号可跨渠道询价;注意辨别带驱动板与裸机版本(AK80-64 无驱动板版约 $889.9)。复用开源硬件 :OpenExo 等项目开放 PCB 设计文件,直接打样省去驱动板研发费用。结构分阶段投入 :原型期 3D 打印迭代(每次数十美元),定型后再投 CNC / 碳纤维,避免早期模具沉没成本。隐性成本别漏算 :打样报废、示波器 / 电流钳等测试设备、安全测试场地与防护、关税运费、新品供货周期带来的等待成本。
12 常见坑与调试经验
电机/编码器零点未对齐 :FOC 运行前必须做电角度对齐,否则力矩方向错乱。CAN 总线无终端电阻 / 布线不当 :出现偶发丢帧、电机抖动;按标准加 120 Ω 终端电阻,控制总线长度。电池电压跌落 :大电流输出时电压骤降触发驱动器欠压保护,需选足够倍率的电池并加母线电容。关节区线材磨损 :转动区域线材反复弯折易断线,需预留间隙、R 角与耐磨护套。电流环调参 :从低增益、低目标转速开始,先电流环后速度环后位置环,避免一开始就追求高性能。绑缚滑动导致传感器漂移 :IMU/压力传感器装在不稳定位置,数据会漂移,需固定并做校准。EMI 干扰 IMU :电机大电流走线与 IMU 靠近会引入噪声,注意屏蔽与布局分离。
13 开源参考项目与链接
14 风险与合规提醒
人身安全: 外骨骼直接承载人体,任何个人 DIY / 研究项目都必须在机械限位、急停、扭矩上限、故障安全上有兜底设计,并在受控环境测试,禁止直接进行高强度户外与医疗场景验证。合规: 面向康复、医疗用途的外骨骼在多数市场属于医疗器械,上市需注册认证;个人项目仅限研究与实验室用途。供应链注意: 文中参数来自厂商公开资料与学术文献,采购前应以官方数据表为准;新品(如 AKE40-6 / AKE50-8)需确认供货周期;厂商标称值(如反驱力矩)应自行实测验证。
15 参考资源
机器人大讲堂:AKE 准直驱电机工博会首发介绍 — https://www.leaderobot.com/news/preview/10111
CubeMars Store:AKE90-8 KV35 — https://store.cubemars.com/products/ake90-8-kv35
RCDrone:CubeMars AK80-64 KV80 — https://rcdrone.top/products/cubemars-ak80-64-kv80-robotic-actuator
OpenExo 官网 — https://theopenexo.nau.edu/
OpenExo 论文 — https://doi.org/10.1126/scirobotics.adt1591
Quasi-Direct Drive Actuation for a Lightweight Hip Exoskeleton (arXiv) — https://arxiv.org/pdf/2004.00467v1
Modeling and Stiffness-based Continuous Torque Control of Lightweight QDD Knee Exoskeletons (PMC) — https://pmc.ncbi.nlm.nih.gov/articles/PMC9629792/
A Survey on Design and Control Methodologies of High-Torque-Density Joints for Compliant Lower-Limb Exoskeleton (PMC) — https://pmc.ncbi.nlm.nih.gov/articles/PMC12251897/
Design Advancements toward a Wearable Pediatric Robotic Knee Exoskeleton(膝角速度 350°/s、1 N·m/kg)— https://pmc.ncbi.nlm.nih.gov/articles/PMC10436700/pdf/nihms-1906251.pdf
Design and Validation of a Powered Knee-Ankle Prosthesis(膝踝假肢需求)— https://pmc.ncbi.nlm.nih.gov/articles/PMC7720653/
Design and Control of a Single-Leg Exoskeleton(髋 300°/s、100:1)— https://pmc.ncbi.nlm.nih.gov/articles/PMC10346534/
Frontiers:Human Lower Limb Joint Biomechanics in Daily Life Activities — https://www.frontiersin.org/articles/10.3389/frobt.2020.00013/full
SimpleFOC 官方文档 — https://docs.simplefoc.com/
电子工程专辑:Amulet 开源关节控制器 — https://www.eet-china.com/mp/a460647.html
AI Wiki:Quasi-direct drive 词条 — https://www.aiwiki.ai/wiki/quasi_direct_drive
GEX 开源外骨骼手套(GitHub)— https://github.com/Democratizing-Dexterous/libgex
哈佛 Biodesign Lab:Soft Exosuits — https://biodesign.seas.harvard.edu/Soft-Exosuits
哈工大:基于 RT-Thread 的上肢康复外骨骼控制系统 — https://www.cs.hit.edu.cn/_upload/article/files/56/9e/db0876da416e909237b820e6758e/65d87b67-96df-4312-aabe-bb80de3d17f9.pdf
图片说明:文中产品图与架构图分别来自厂商公开宣传图、媒体文章与开源项目官网,已按来源标注;架构图为自绘示意。本报告仅用于技术交流,转载需注明出处。